ニュースの概要

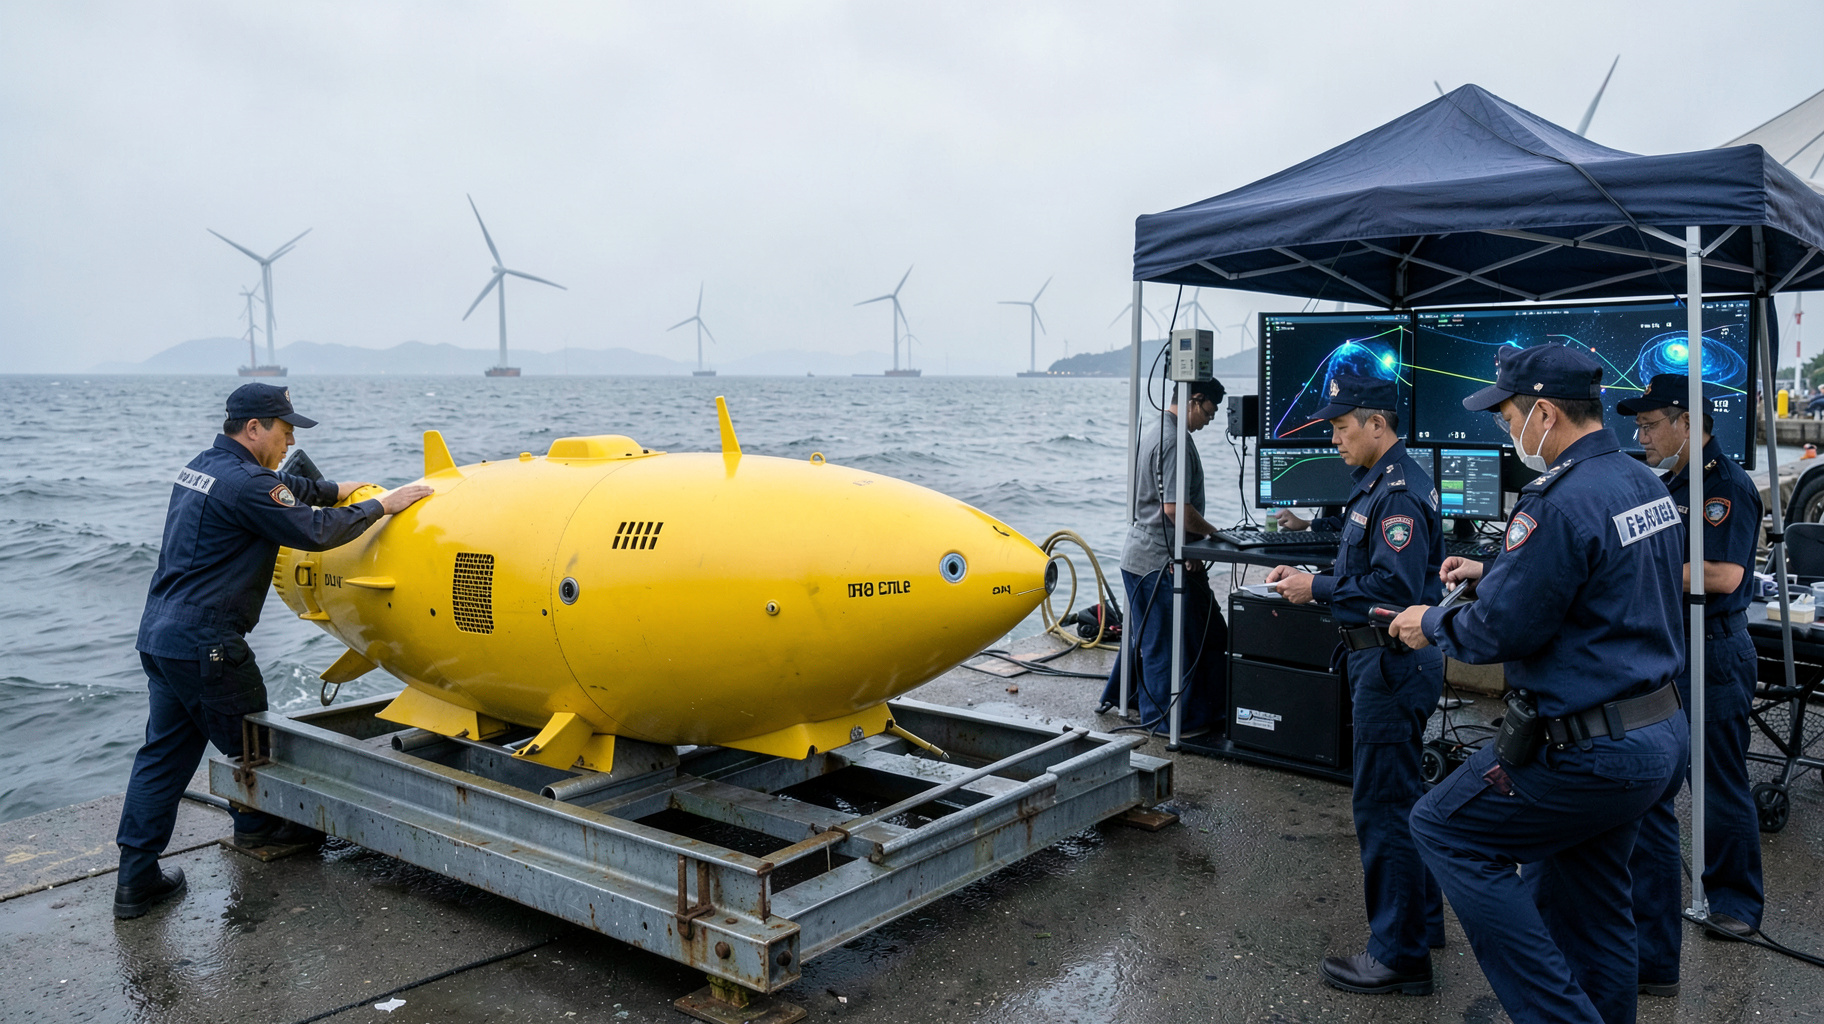
台湾の海洋委員会が支援する研究プロジェクトから、国産の自律型無人潜水機(AUV)が初めて公開された。慣性測位装置(IMU)、音波で対地速度を測るDVL、地磁気センサーを組み合わせて水中の位置を推定し、さらにAIのニューラルネットワーク(=脳の仕組みを模した計算モデル)で推進力の出し方を最適化することで、海流が強い海域でも安定した航行を実証したという。海洋調査や港湾の巡回点検、海底ケーブルや洋上風力発電設備の点検への応用が見込まれ、海外製品への依存が大きかった水中技術の国産化が前進した。
引用元: 台湾で国産AUVが初公開、AI活用で水中測位と軌跡追従を強化(LTN)
分析・見解
海流下での位置推定という、水中ロボットの核心課題
GPSの電波が届かない水中では、慣性測位装置(IMU)と、音波で地面との相対速度を測るDVL、地磁気センサーを組み合わせた「複合測位」が基本の手法になる。だが潮流や乱流が強い海域では、センサーごとの小さな誤差が積み重なり、数十分で数十メートルも位置がずれることがある。今回公開された台湾のAUVは、ここにAIのニューラルネットワークを組み込み、推進力の配分をリアルタイムで調整する点が技術的な見どころだ。流れに力で逆らうのではなく、流れを読みながら軌跡を保つ制御に近い発想といえる。
日米欧が握ってきた水中技術を、台湾が自前で持つ意味
AUVやROV(遠隔操作型の無人潜水機)の市場は、米国や北欧、日本の一部企業が高いシェアを握ってきた。海底ケーブルの点検や洋上風力の基礎診断は、通信インフラやエネルギー供給の維持に直結する領域であり、半導体や通信網を抱える経済圏にとって、点検機材を海外企業に委ねたままの状態は地政学的なリスクにもなりうる。国産AUVの実証は、単なる技術力の証明以上に「有事でも自国で海中インフラを維持できる」という安全保障上の布石と読むこともできる。
洋上風力の点検需要が、実用化までの距離を縮める
台湾は洋上風力発電の拡大を国策として進めており、着床式の基礎構造や海底ケーブルの定期点検量は今後も増えていく見通しだ。従来はダイバーやケーブル付きのROVによる点検が主流だったが、コストと作業時間がかさみやすい。自律航行の精度を高めたAUVが実用段階に入れば、ケーブルなしで広い範囲を巡回できるため、点検コストを下げられる可能性がある。この確実な需要の出口があることが、研究段階の技術を実装まで押し上げる原動力になっている。
公開されたデモ性能と、商用運用に求められる稼働率の差
一方で、今回はあくまで試作機の公開であり、耐圧容器の量産性や水中通信の安定性、長時間運用時の電池持続など、実海域での長期運用に向けた課題は残る。AIによる制御の最適化も、学習に使ったデータが限られた海域の条件に偏っていれば、想定外の海流パターンで性能が落ちるリスクを抱える。デモで示された性能と、点検サービスとして求められる稼働率との間には、まだ検証すべき距離がある。
ビジネスへの影響
港湾・インフラ点検企業が注視すべき代替コスト
海底ケーブルや洋上風力設備の保守を担う企業にとって、無索で自律航行できるAUVの実用化は、ダイバー派遣やケーブル付きROVに依存してきた点検体制の見直しにつながる可能性がある。悪天候や強い海流で従来の点検船が出せない期間でも稼働できる機体が実用化されれば、点検周期を短縮しながら総コストを下げられる余地がある。自社の点検契約がどの技術水準の機体を前提にしているか、今のうちに確認しておく価値がある。
水中技術の国産化は、調達先を分散する選択肢を増やす
これまで水中ロボットの主要部品や完成機を海外ベンダーに依存してきた企業にとって、台湾発の選択肢が増えることは、単一ベンダーへの依存リスクを下げる手段になる。供給網の分断が懸念される局面では、調達先を複数確保できること自体が交渉力につながる。価格や性能だけでなく、サポート体制や実海域での稼働実績データの開示状況も比較の軸に加えておきたい。
投資判断では量産化と実証データの蓄積状況を見極める
国産AUVを手掛ける企業への投資や協業を検討する際は、試作機の性能だけでなく、量産設計の進捗や実海域での累積稼働時間といった実証データの蓄積状況を見極める必要がある。公開デモの映像だけで投資判断を下すのは早計で、第三者機関による性能評価や、実際の点検業務での稼働実績が公表される段階まで様子を見る選択も合理的だ。